越疆亮出“一脑多体”方案,推动具身智能迈向系统生产力
来源:羊城派
2026世界机器人大会上,越疆机器人带来“一脑多体”具身智能完整解决方案,打破单机演示局限,探索多类型机器人协同作业,推动人形机器人从“演示级”向“工业级”跨越。
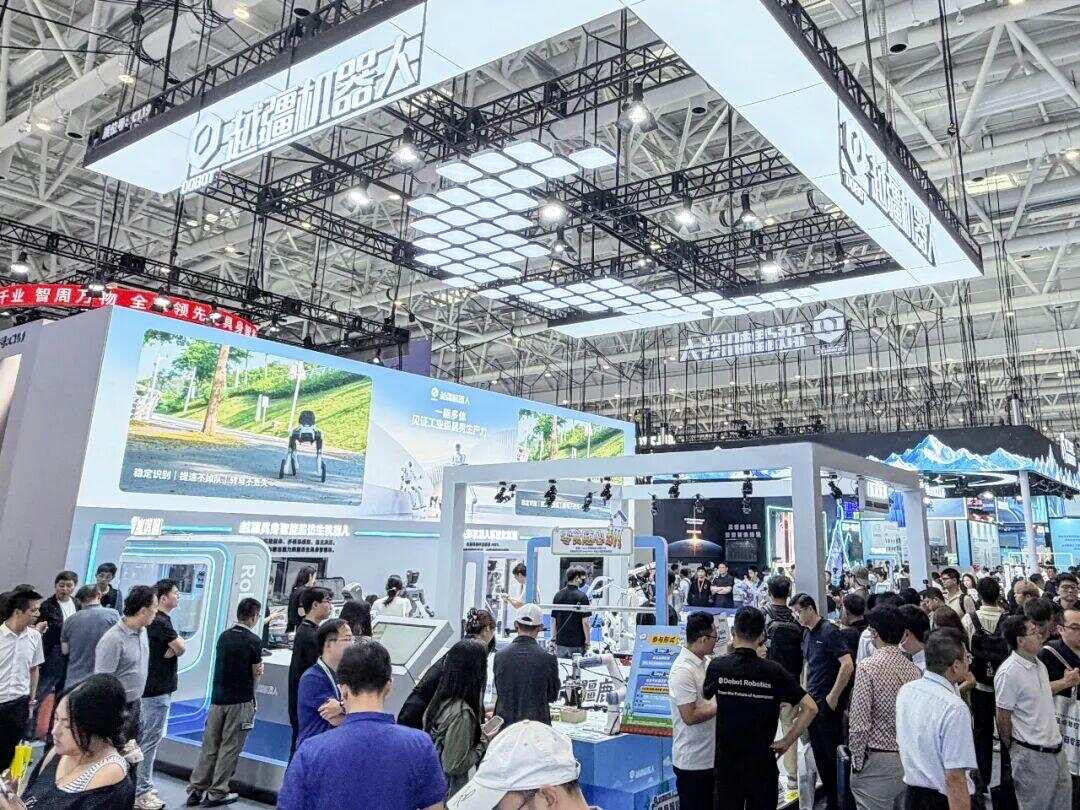

以往产线中各类机器人系统相互独立,难以协同。越疆以空弈DobotWAM具身大模型作为统一大脑,打通不同机型的智能体系。展会现场搭建微型柔性产线,人形机器人、四足机器狗、协作机器人组成作业团队,全程无需人工干预:人形机器人分拣异构零件,四足机器狗完成复杂场景转运,协作机器人完成高精度抓取装配,由大模型统一完成任务理解与角色分配,实现多机器人高效协同。
依托十余年在运动控制、全身力控领域的技术积累,越疆人形机器人完成实测,重复定位精度小于0.05毫米,以实测数据验证工业级作业能力,标志人形机器人操作精度摆脱模糊展示,拥有落地真实产线的基础条件。
本次大会,全栖人形机器人鹿萌完成首次线下亮相。近1.3米高的鹿萌可在人流密集展馆自主避障,实现对话交互、跟随音乐舞蹈。在乒乓球人机对抗演示中,无需人工遥控,机器人依靠动捕感知、轨迹预测、全身策略控制,自主预判来球完成正反手挥拍。该演示验证同一套具身智能大脑,能够跨机型、跨环境迁移复用。
作为整套方案的核心,空弈DobotWAM具身大模型实现从模仿动作到理解任务逻辑的升级。在LIBERO基准测试中取得99.25%平均成功率,同时登顶UNOBench Challenge两大核心赛道,在精细操作、长时序任务、语义推理上实现领先。现场还完成随机零食抓取、柔性衣物整理等高难度长程任务演示,完整展示感知‑理解‑执行的技术闭环。
越疆提出,下一代机器人的方向并非打造一台全能超级人形个体,而是做到“一个大脑,多种身体”。充分发挥人形、四足、机械臂各自硬件优势,让不同形态机器人共享同一套智能,各司其职完成生产任务。
行业普遍认为,具身智能想要大规模落地,不能只依靠单机性能突破。越疆“一脑多体”模式,跳出单机器人比拼思路,转向系统生产力构建,为具身智能走进千行百业提供全新的落地路径。
文|记者 沈婷婷
图|受访者供
(来源:羊城派 编辑:张明艳)