机器人干工地活,ZINOVA联手逐际动力验证具身智能施工
来源:南方+
机器人如何真正走进工地?近日,物理AI研发公司ZINOVA基于逐际动力TRON2双臂具身机器人,联合建筑机器人公司RIC Robotics,给出了一种新思路:通过“工具智能”让通用机器人学会使用现有工具,完成支模、钢筋绑扎等复杂施工任务。这一实践为具身智能在建筑施工领域的落地提供了新可能。
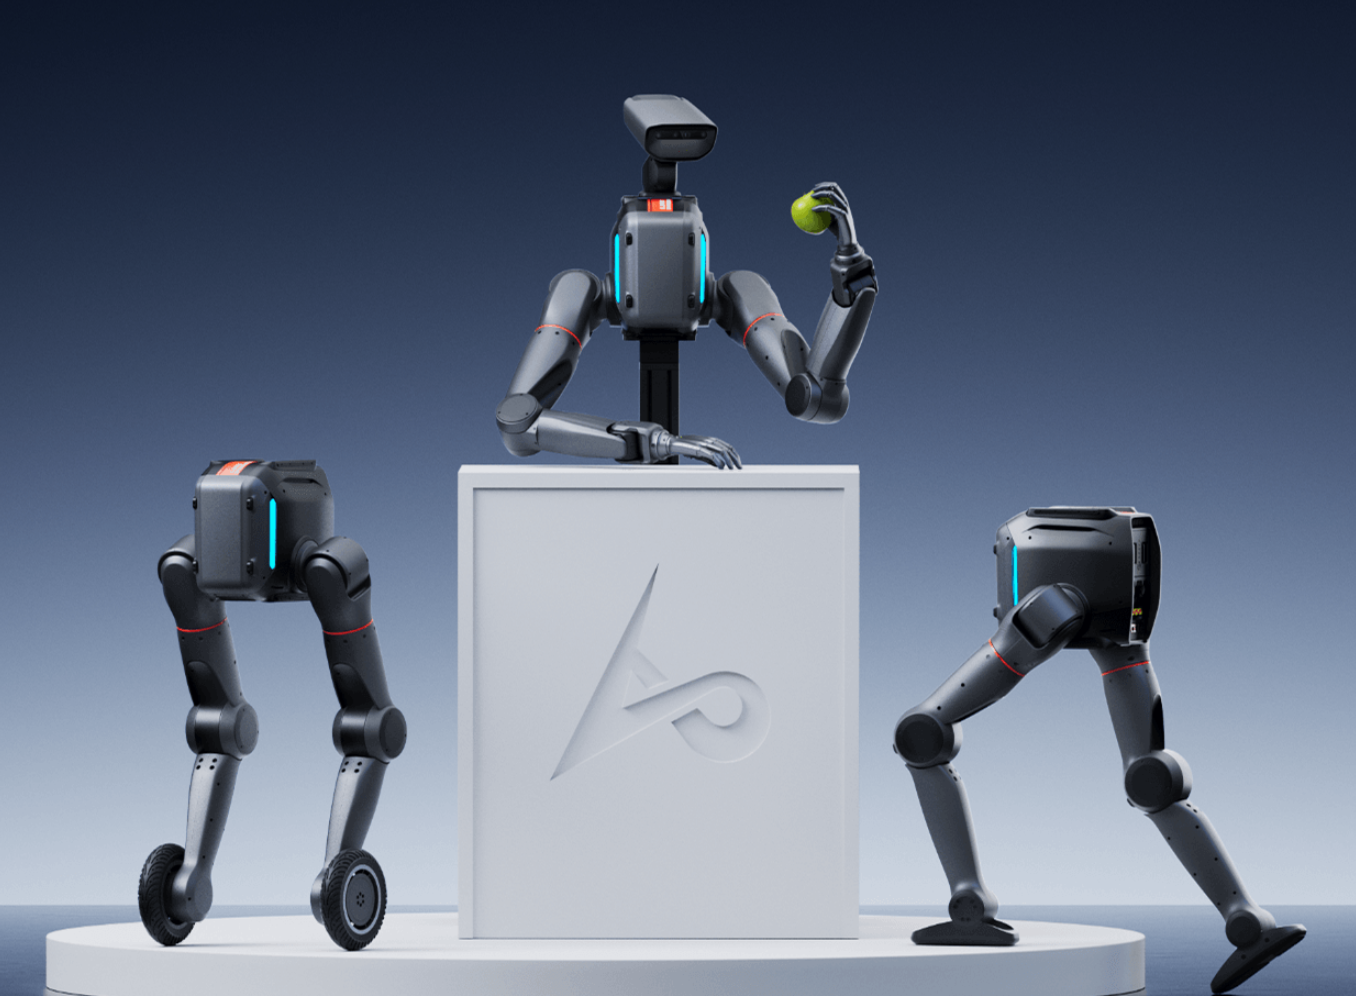
ZINOVA的核心研究方向是“工具智能”,即让机器人识别、抓取并感知现实世界中的工具,参与线下生产。该体系围绕三个维度展开:通用工具抓取、交互感知以及针对任务的机器人形态。相关路径并非制造专用机器人,而是让同一套工具智能运行于不同形态机器人之上。
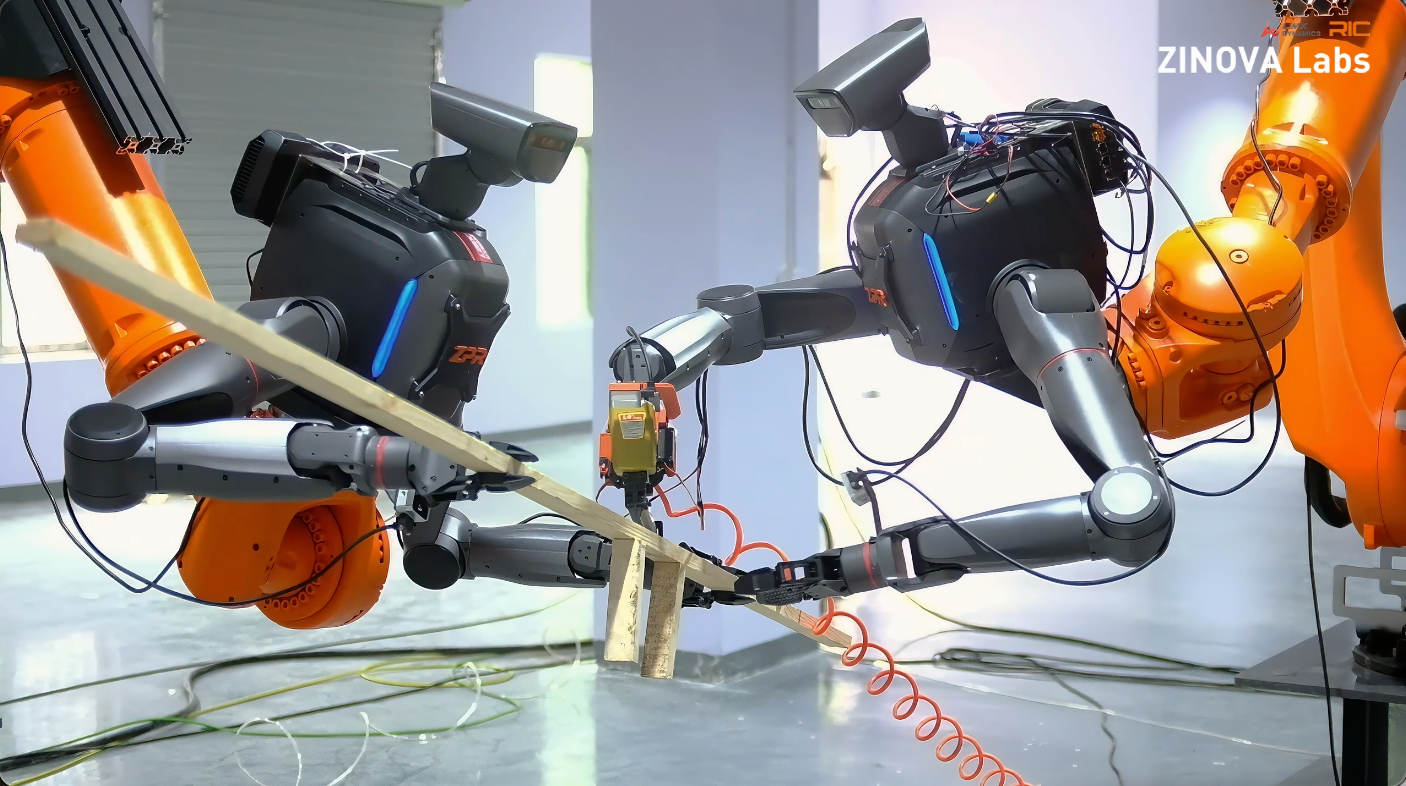
建筑行业是ZINOVA首个落地验证场景。该行业长期面临劳动力短缺,且施工环境高度非标准化,难以套用统一自动化方案,这恰恰成为验证工具智能的理想现场。演示中,两台TRON2机器人协同合作,分别持钉枪与木板完成模板框架拼合固定,随后铺设钢筋并绑扎,模拟了多工种衔接的完整作业逻辑。难度在于让机器人系统贯通一套复杂的物理工作流程。
在构型上,ZINOVA基于TRON2的模块化与可扩展能力,探索出一套创新构型,将作业空间从传统桌面延伸至更广阔的立体空间,释放复杂施工场景中的操作潜力。
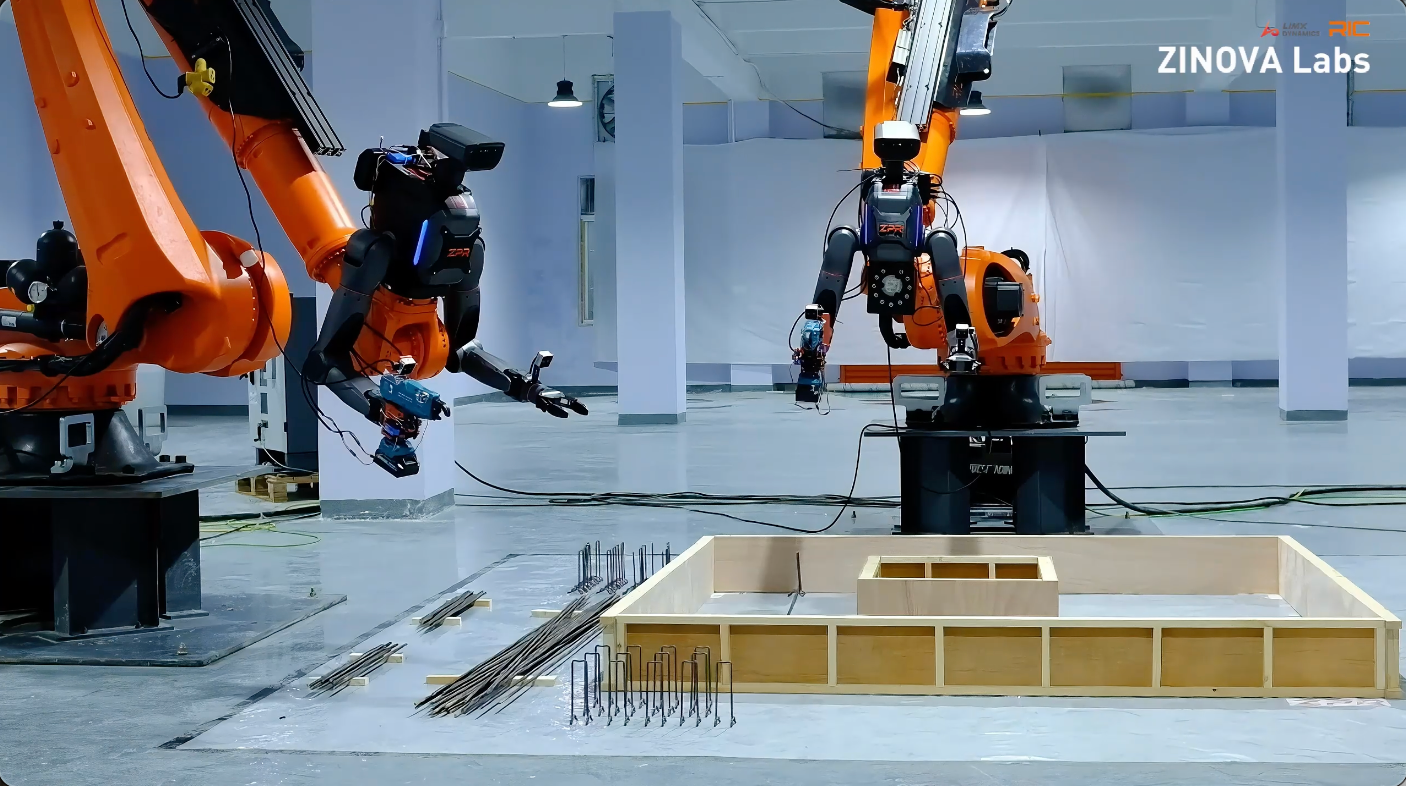
这一构型体现了三重考量:一是场景通用,TRON2模块化设计支持换装不同工具与底座,同一平台可扩展至更多工序,无需另起炉灶;二是人机协同,操作员在关键节点介入保证质量,同时积累真实操作数据,为后续自主训练打基础;三是合规效率,机器人作为统一载体,可在满足安全规范下跨越工种界限,覆盖原本需多个执照才能完成的施工内容,降低流程摩擦。
此次实践是逐际动力平台化商业战略的体现。逐际动力通过TRON2提供硬件平台、开发工具与模型训练平台,开放SDK等接口,让行业创新者聚焦领域问题。ZINOVA创始人徐子悠表示,物理AI的破局来自跨形态使用工具的智能,TRON2的模块化能力让其能聚焦工具智能与行业任务。逐际动力联合创始人庞博表示,ZINOVA的行业理解与专注正是具身智能落地必不可少的生态力量。
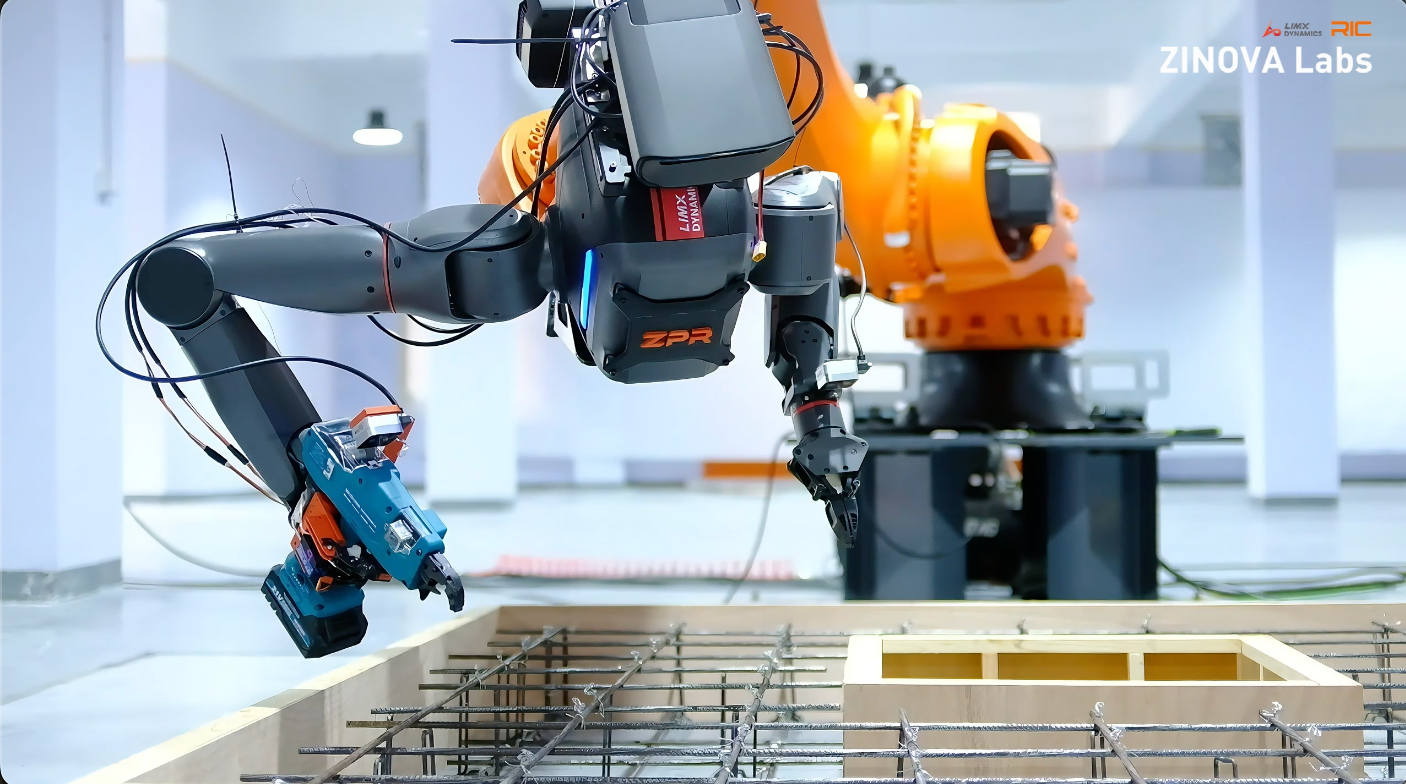
未来,ZINOVA将把工具智能扩展至制造、能源等领域;逐际动力则将持续完善通用机器人平台,与更多创新者构建具身智能应用生态,加速走向真实场景。
南方+记者 曾子航
受访者供图
(来源:南方+ 编辑:张明艳)