南山智园联合南科大设计学院共探具身智能产业应用
来源:南方+
机器人如何进入真实生产和生活场景?如何感知接触、控制力度,并采集高质量的交互数据?
近日,南山智园新兴领域发展党员指导室联合南方科技大学创新创意设计学院,举办“Pro-Talk 大咖说AI产品创新系列工作坊”,帮助园区青年人才拓展产品创新思路。南方科技大学创新创意设计学院助理教授万芳以“具身智能与柔性触觉”为主题,与园区30余名科技企业的管理者、产品经理、研发工程师和设计师,共同探讨智能产品从“会看、会动”走向“会感知、会学习”的技术路径。

从“会看、会动”到“会感知、会学习”
万芳现任南方科技大学创新创意设计学院助理教授,获新加坡南洋理工大学博士学位,研究聚焦机器人仿生感知、柔性结构、视觉触觉、软体机器人及具身数据采集,覆盖柔性抓取、工业焊接、水下感知与人机遥操作等应用场景。近期,她申报的2026年度国家自然科学基金面上项目获批资助,项目聚焦具身智能跨本体迁移,探索视触融合感知与可塑性迁移学习机制。
万芳从人体的本体感知切入,介绍机器人如何通过柔性结构获得类似“触觉”的感知能力。团队研发的柔性手指利用摄像头捕捉二维码的形变,再通过算法推算手指形状、接触位置以及六维力和力矩。实验演示显示,机械手可以根据接触力调整夹持力度,在避免损伤物体的情况下完成橘子、草莓、豆腐等物品的抓取;相关技术还可用于障碍物轮廓识别、焊缝跟踪及水下机器人的抓取与感知。
谈到具身数据采集,万芳介绍了机器人遥操作、人体动作捕捉、开放环境采集和合成数据等不同路线。团队还将柔性手指与iPhone的摄像头、深度传感器和惯性传感器结合,同步采集图像、位姿、深度、音频及力反馈等多类信息,为机械臂遥操作、机器人模仿学习和低成本具身数据采集提供新的思路。
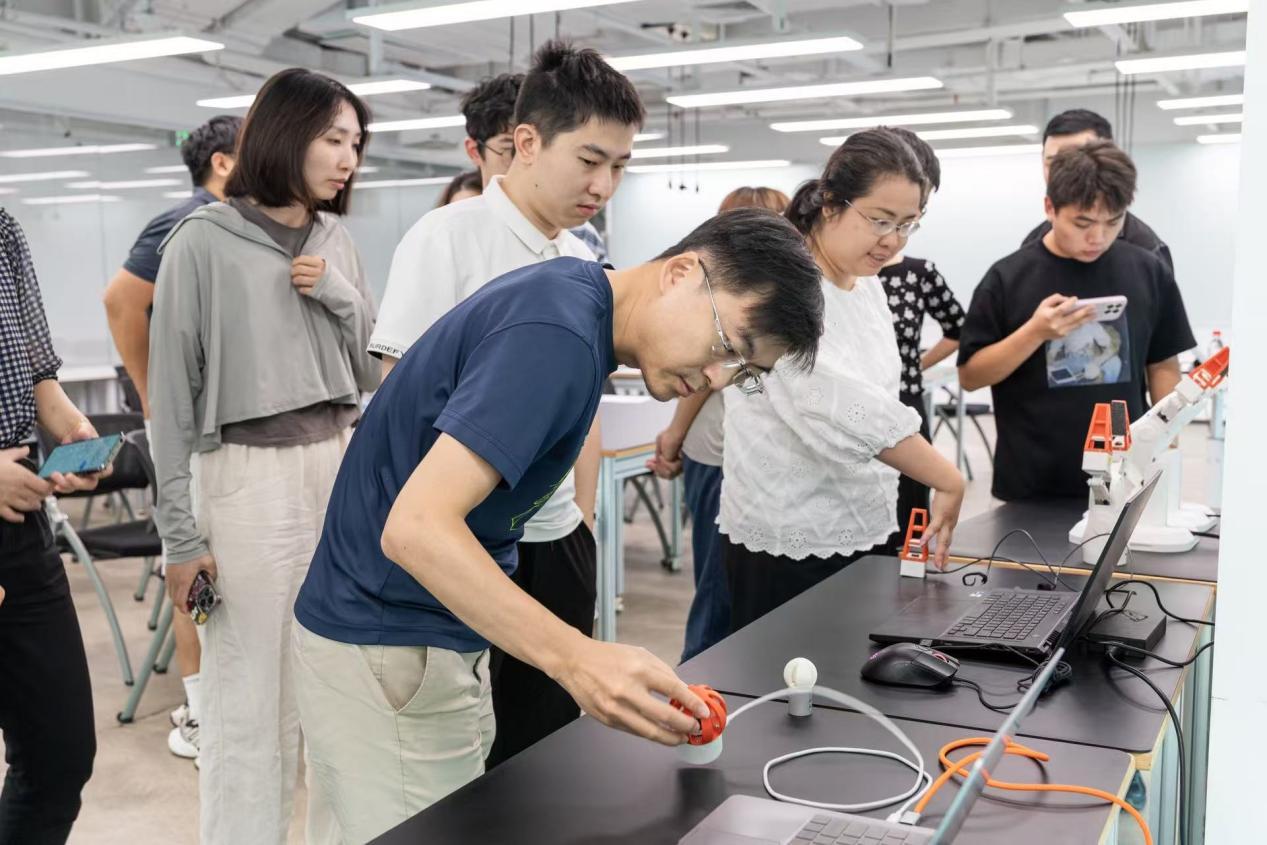
现场学员围绕柔性结构与电子皮肤的结合、设备小型化、算法算力需求及多指灵巧手等问题踊跃提问。万芳结合实物样品和科研案例进行解答,并介绍了柔性结构、电子皮肤和可替换机器人末端协同感知的应用可能。学员们随后近距离观察机器人柔性指尖等样品,与团队继续交流,现场讨论气氛热烈。
把实验室前沿带到企业身边
南山智园汇聚机器人、智能终端、传感器及先进制造等领域的科技企业,随着具身智能加快走向应用,如何让机器人感知接触、适应复杂环境并获取高质量数据成为产品落地的关键问题。今年4月,国务院印发《关于推进服务业扩能提质的意见》,提出培育工业设计领军企业、丰富服务场景供给,促进服务业中小企业专精特新发展;深圳市先后印发《深圳市“人工智能+”先进制造业行动计划(2026-2027 年)》《深圳市推动人工智能与应用发展行动计划(2026-2028年)》,提出聚焦生成式AI设计赋能、提升研发设计智能化水平,推动传统产业优化升级。
指导室推出的本期AI工作坊,将高校在柔性感知、视觉触觉和具身数据采集等方面的研究带入园区,回应企业实际需求,正是“设计赋能产业、场景驱动创新”的生动实践。接下来,工作坊还将围绕“幸福感产品设计”“AI全栈工作流”等主题陆续开展,持续促进专业知识与企业实际需求对接,推动党员培养、人才成长与企业创新发展相融合,为园区新兴领域发展注入新动能。
(来源:南方+ 编辑:梁欣仪)