小米开发出21自由度仿生灵巧手,由26个电机混合驱动
小米披露灵巧手最新技术探索成果
21世纪经济报道记者 雷晨
10月27日,小米技术公众号披露仿生灵巧手技术探索成果。新一代产品以小米汽车工厂柔性制造场景为设计原点,采用21个自由度、26个电机混合驱动,配备1500点高密度全掌触觉。
21个自由度的选择来自真实作业数据的仿真消融分析。17至21自由度区间的平均稳定抓握成功率,较6至15自由度区间提升15%至38%,其中21自由度在工厂操作覆盖度和抓握成功率上的提升最大。继续增至23个及以上,抓握能力提升明显放缓,增加自由度的边际收益随之下降。
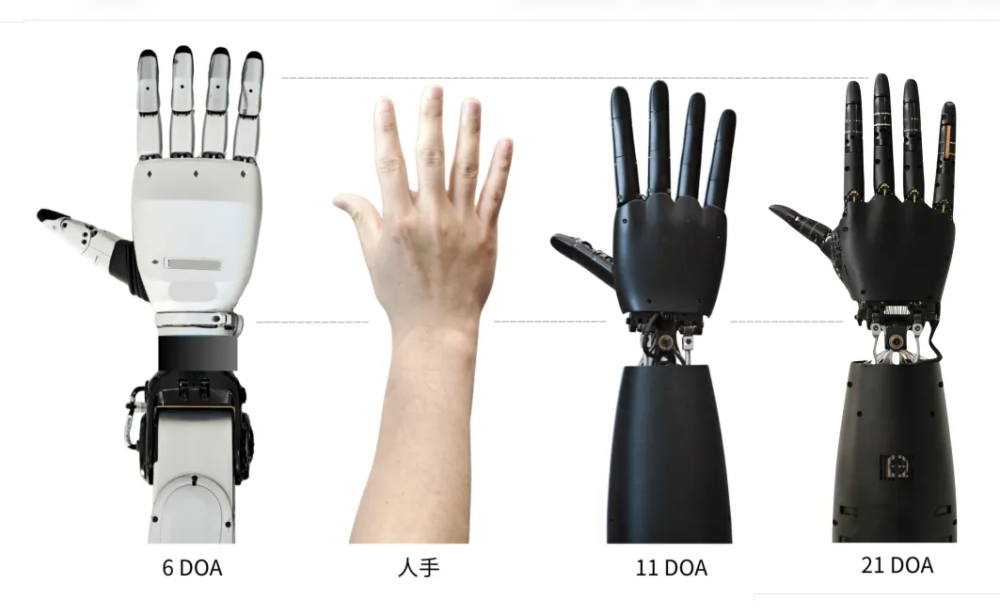
基于上述结果,小米设计了全新21自由度仿生灵巧手,采用混合驱动与腱绳张力控制方案,并对散热体系和全掌触觉进行优化。继3月分享全掌触觉仿生手设计、7月该仿生手在小米汽车工厂开展新岗位实习后,此次披露进一步展示了工厂数据参与产品设计的过程。
1827个SOP给手部设计划定边界
小米汽车智能制造部中试中心的16个典型工段共有2579个SOP,团队选取其中1827个,采集真实作业的多角度视频与动作捕捉数据,覆盖超过70.8%的典型工段人工作业工序。
采集数据经过分类、切片、清洗和重定向处理,用于开展基于人手的多维数据分析和仿真。团队还挑选工厂实际工具、零件和操作物构建仿真数字资产,对高自由度仿生手进行多角度抓握验证。
中央财经大学数字经济融合创新发展中心主任、中国人工智能学会智能产品与产业工作委员会副主任陈端将这一研发方式概括为“场景定义产品”。在他看来,车间采集的触觉、力位、装配时序数据属于稀缺的场景化资产,既可用于训练灵巧手本体的操作策略,也能持续反哺小米AI(人工智能)体系,提升跨场景迁移能力。
数据分析首先用于测量自由度的利用程度。团队将实际作业中的关节活动范围,与人手对应自由度的平均完整行程进行比较。结果显示,几乎所有被测自由度的利用率都超过50%。
这与工厂工序的复杂度有关,也与人手的协同运动有关。完成特定动作时,多个自由度会耦合运动,部分对目标动作没有直接贡献的关节也会参与其中。
关节之间的耦合关系为驱动设计提供了依据。以同一手指为例,远端指间关节(DIP)的屈曲角度通常约为近端指间关节(PIP)的三分之一,两者在运动中高度关联。团队计算各关节之间的相关性,将相关性超过0.8的组合视为欠驱动耦合设计的候选,让部分关节共用驱动源。
真机抓握验证沿用工厂场景中的零件与工具。小米披露,新仿生手经过多姿态抓握测试,抓握拟人度与抓握成功率较前代低自由度版本均有提升。
26个电机考验结构、散热与触觉
21个自由度由26个电机混合驱动。为了解决高自由度设计中的高密度结构堆叠问题,小米在以腱绳驱动为主的构型中加入5个直驱自由度,并将其设置在负载要求较低的关节。
绳驱电机主要集中在小臂,手掌重量因此控制在324克,末端转动惯量随之降低,控制响应速度得到提升。小米称,混合驱动方案兼顾了自由度、负载能力、重量和运动范围,也考虑了可靠性与维护性。
针对腱绳蠕变带来的非线性控制问题,团队设计了腱绳张力传感器,用于提高腱绳驱动力的控制精度和稳定性,维持长期绳路驱动的一致性,实现对指尖末端和抓握过程的精细力控。
电机密集布局还对散热提出了更高要求。仿生手抓握操作存在大量非周期大电流保持工况,极端情况下单手功耗可超过100瓦。小米建立热预测模型,在线监测并预测维持当前操作后未来5至10分钟的温度分布与变化趋势,估算超温剩余时间,提前进行任务调度、降低关节扭矩和调节风扇转速。
热预测模型包含物理机理与真实运行数据两条技术路线。前者建立电磁和热降阶模型,通过系统级仿真预测温度并校准状态;后者采用机器学习方法,通过状态校准和在线递归最小二乘学习持续修正模型参数。目前,其预测精度优于3摄氏度。
小米机器人采用全身包布设计,也对散热提出更高要求。团队正围绕高导热材质填充、表面辐射改性、自然吸湿蒸发等技术路线,研究高性能散热织物。
触觉方案延续前代触觉手套的设计思路。新款仿生手的指尖、指腹和指根处的触觉空间分辨率达到1毫米,掌心为2毫米,实现全掌高密度覆盖。触觉手套支持更换和维护,也有利于开展与人手同构的触觉数据采集和分析。
小米将柔性制造视为生产任务规模与灵巧操作多样性双高的智能工厂场景,工厂真实作业数据也因此贯穿这款仿生手的设计与验证。
(作者:雷晨 编辑:李新江 视频编辑:杨浩凯)
南方财经全媒体集团及其客户端所刊载内容的知识产权均属其旗下媒体。未经书面授权,任何人不得以任何方式使用。详情或获取授权信息请点击此处。