机器人“登泰山”,产业如何再登高?
机器人爬泰山,赛的到底是什么?11月2日,首届CMG世界机器人登泰山大赛在山东泰安举行,近90支队伍在3100级台阶上展开实景竞技,集中检验各类产品的全地形通行能力。从赛场、展厅,到矿山开采、高空作业、应急救灾,机器人正加速走向真实场景。它们究竟具备了怎样的硬实力?距离规模化落地还有多远?哪些行业的应用需求又最迫切?《新闻1+1》连线山东大学控制科学与工程学院教授张国腾、中国工业互联网研究院智能化研究所高级工程师王骁,一起透过赛场看门道。
为什么要让机器人比赛爬山?
山东大学控制科学与工程学院教授 张国腾:这次爬泰山跟平地和实验室的场景相比,能够提供更多连续的非结构化地形,比如台阶、起伏不定的坡道。我们在实验室场景里面当然也可以搭建类似的场景,但是很难像泰山这样有连续、长距离的场景。对于机器人来说,首先要测试它在不同地形下的适应能力,还要测试它在泰山这种极端环境下系统的可靠性和稳定性。
机器人登泰山过程中出现哪些实验室里没出现过的问题?
山东大学控制科学与工程学院教授 张国腾:一是人形机器人在泰山盘道上不断地奔跑、上下台阶的过程中,脚上的螺丝直接断掉了。这种螺丝断裂的情况,在实验室里还从没出现过。另外就是山上的不同地形和气温环境,导致电量损耗比我们预计的要高得多。机械结构损坏以及能量的损耗,这是在实验室环境当中很难遇到的。
机器狗跑得太快促使决赛赛制调整,说明了怎样的变化?
山东大学控制科学与工程学院教授 张国腾:这确实反映了技术的发展。这一两年机器人技术进步太快了,之前我们在想机器人怎么样才能走得更稳,这次机器人已经能够在山地飞奔,而且能够背负很重的重物。像这次足式机器人的冠军,用时已经比绝大部分人类选手更短了。
这几年咱们机器人不是单点上的进步,而是整个系统的进步。本体方面,电机驱动能力更强了,本体更可靠也更轻了;在机器人的“小脑”方面,运动控制更灵活了;在“大脑”方面,自主决策、环境感知等等能力也得到了很大的提升。比赛反映出来的技术进步是非常令人振奋的。
未来如何将机器人的能力应用到复杂环境中去?
山东大学控制科学与工程学院教授 张国腾:竞速赛比的是竞速,但最终目的不是竞速,而是机器人在各种复杂地形下能不能快速、稳定、自主地到达指定目的地、完成目标任务。将来,机器人可能用于山区巡逻、灾害救援,包括火场侦查等方面,它的速度和时效性至关重要。
从应用角度来说,现在四足机器人发展得更快、更早一些,应用也比较成熟了,在工业巡检、物流巡检,包括军事上已经有了较好的应用,将来会进一步拓展应用场景。
这次比赛另一个竞速场景——人形机器人,目前还处于从科研到应用的快速迭代和发展阶段。在大家熟悉的教育、科研、表演、娱乐等领域,人形机器人已经有了应用;在汽车制造、工业物流等领域,现在人形机器人也已经开始应用试点。
您和您的团队成员通过这次比赛获得了什么?
山东大学控制科学与工程学院教授 张国腾:比赛给我们提供了很好的试炼机会。这次比赛,泰山给我们提供了很好的多地形环境,连续的、不规则的台阶,还有崎岖起伏的山路等。在这个过程中,我们获得了关节扭矩数据、躯干姿态和能耗数据等等,这些是我们在实验室很难获得的,对我们将来的科研有很好的指导和借鉴意义。
另外,我们在山上遇到了各种意想不到的问题,包括机械结构、能耗,以及感知和控制上的问题。这些问题让我们积累了更多的工程经验。像这种山地上的工程数据和工程经验,在科研上我认为是比成绩更重要的收获。
机器人是否会抢走挑山工的工作?
山东大学控制科学与工程学院教授 张国腾:挑山工已经成为泰山的文化符号,但他们现在非常辛苦,而且人员也面临短缺的情况。将来足式机器人的发展可以达到人机协作的状态,我们可以用机器人缓解挑山工的压力,挑山工也可以通过一些简单的培训去操作机器人,帮助他们背负更重的物体,完成更远、更高距离的物资运送任务,这也是科技改变生活、提升生活品质的体现。
这场比赛中机器人呈现出的能力最有可能率先向哪些场景推广?
中国工业互联网研究院智能化研究所高级工程师 王骁:这次机器人登山比赛,可以说是一次复杂环境下的综合压力测试。现在机器人取得的成绩已经说明,它的移动能力基本上过关了。
首先,这次比赛体现了机器人连续通行的硬功夫。比如足式竞速比赛,机器人要连续走完3.9公里、3100多级台阶,这里涉及地形感知、落足规划、全身平衡、能耗控制等技术点,任何一项技术短板都会让机器人停下来。
其次,这次比赛平衡规则,把自主运行的权重计入了整体成绩。这说明我们比的不是谁跑得快,而是在少人干预的情况下还能跑得稳,这个导向对整个产业来说是更有意义的。
第三,涉及比赛中的能力边界。比赛其实是一份“能力体检单”,但它不是一个“岗位合格证”。登山考的主要是移动和地形适应性,但真正距离产业实际的工作岗位,比如工业岗位,还要涉及抓取、插接、检测等动作环节,我们要对质量、节拍和安全负责,这个难度和登山比赛不在一个量级上。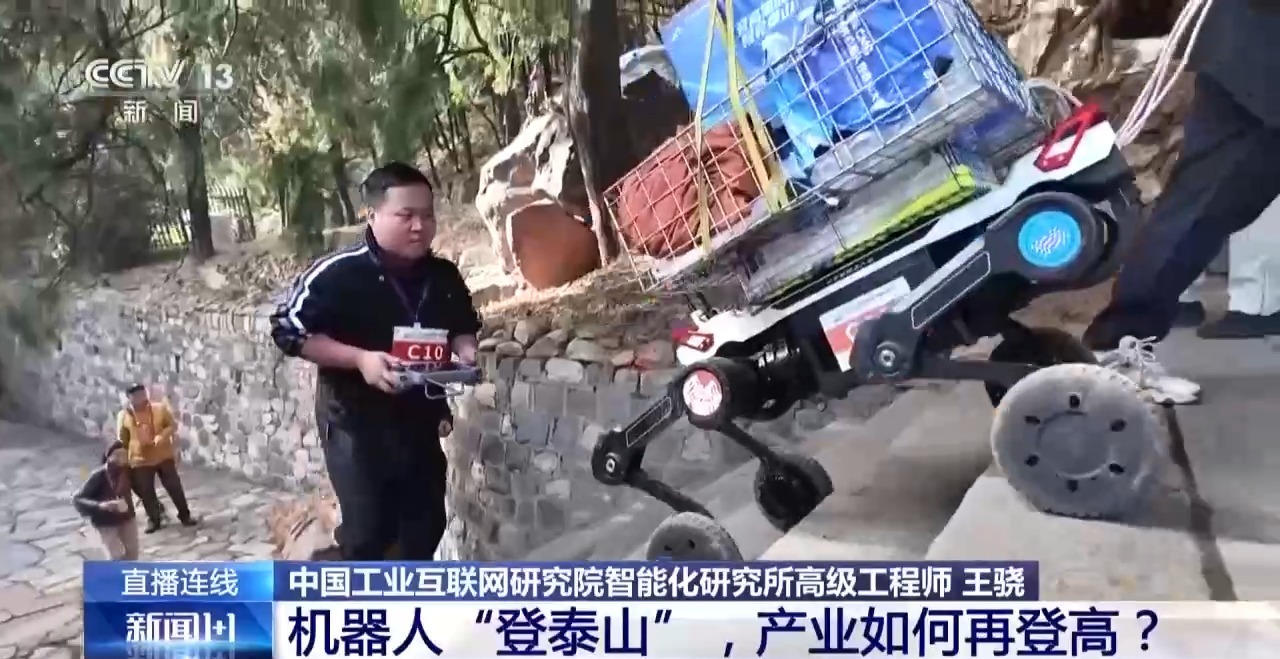
我们目前的这些能力可以先迁移,但还没有达到复制的程度。我们可以在登山的基础上,向电力、隧道、化工园区等巡检场景进行规模化推广。但要真正胜任真实岗位,还需要经过长期运行和经济性的考验。从走得好、站得好再到一直干得好,这才是最终我们要实现的结果。
工业场景中用机器人代替人工的优先级如何安排?
中国工业互联网研究院智能化研究所高级工程师 王骁:并不是所有工业场景都需要人形机器人,或者都需要某一类形态的机器人,但是大量的工业任务确实需要具身智能的能力。我的判断标准在于这个岗位到底该不该由机器人来干。这里我们关注三个方面:
第一,需求面要足够大。我们前期对整个工业体系进行了系统化梳理,研判出900多个可落地场景,其中应用价值高、可行性强的占12%左右。
第二,需求最迫切的是危险岗位。在矿山、能源、冶金、化工等领域,有一些高温、有毒、粉尘等危险作业场景,这些场景面临招工难、风险高的问题,替代需求最为迫切。我们可以先从这些场景切入,比如从巡检开始,再向搬运、转运和简单操作延伸,进行规模化推广。
第三,可以适当放缓节奏的,是高精度、高节拍的岗位。比如工业中的精密装配、柔性材料操作以及低容错工位。这些场景目前不适合急于推广,它的要求和难度比较高,适合作为中长期攻关方向。
所以我们的推进顺序,还是先解决人不能去的地方,再解决人不愿意去的地方,最后才是人不必要去的地方。
在“险、脏、累、繁、难”的高危场景,现在机器人的水平能够在多大程度上完成任务?
中国工业互联网研究院智能化研究所高级工程师 王骁:从目前的机器人能力来看,要完成这些高危场景,至少还需要通过“四关”的验证:
首先是“本体关”,也就是机器人本体要具备防爆、防尘等安全防护能力。
第二关是“作业关”,我们能够让它进行看得准、抓得稳、拧得动的工作。
第三关是“智能关”,也就是对异常状况的自主处理能力。
第四关是“安全底线”,让机器人在超出边界时能够停机求助,或者由人进行远程接管。
(来源:央视新闻客户端 编辑:刘杰)