不到1个月,物理AI龙头股价翻倍
来源:上海证券报
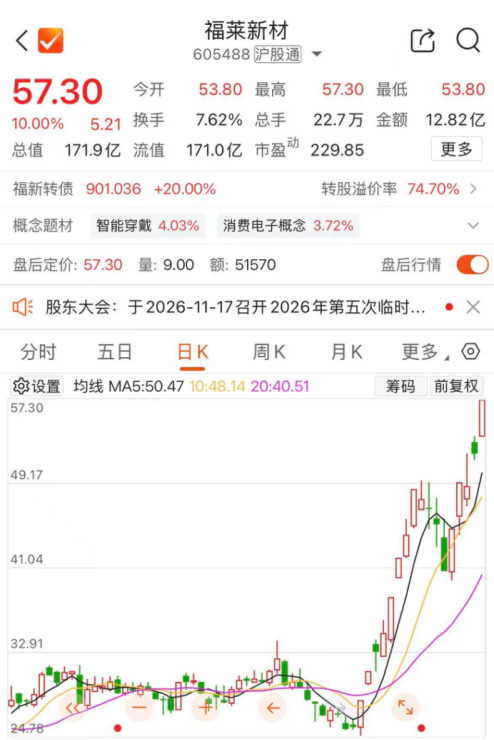
11月10日,人形机器人概念再度走高,截至收盘,物理AI触觉概念龙头福莱新材(605488)走出5天3板。不到1个月内公司股价已翻倍。
消息面上,11月10日,蚂蚁灵波科技开源触觉基础模型LingBot-Touch,基于近5000小时真实触觉数据预训练,覆盖磁触觉、视触觉和压阻式三类主流传感原理,可将不同信号转化为同一套触觉表征,供不同灵巧手和动作模型使用。
山西证券认为,随着人形机器人逐步从实验室走向应用,量产节点已近,相关人形机器人材料需求未来有望快速提高,电子皮肤、灵巧手传动装置等材料环节值得重视。
记者日前从福莱新材采访获悉,公司在人形机器人触觉领域的核心产品包括触觉传感器(即“电子皮肤”)及数据采集手套。
其中,“电子皮肤”作为机器人的“触觉神经”,可以直接集成在灵巧手上,为机器人提供力、温度等多维度的实时感知,帮助灵巧手实现精细操作。福莱新材已向全球灵巧手领军企业灵心巧手累计交付超3万套触觉传感器。“电子皮肤”未来亦可能在机器人全身集成。
此外,针对机器人行业触觉数据极度匮乏的现状,福莱新材还推出了触觉数据采集手套,旨在从源头解决具身智能的训练数据瓶颈。目前公司已与灏存科技联合研发了搭载高精度触觉传感模块的新一代数采手套,还通过美国子公司APEX Sensing,在硅谷等地为北美物理AI产业提供柔性触觉传感技术支持。
福莱新材11月3日在接待中欧基金、景林资产、摩根基金等调研时,解读了公司柔性触觉传感技术的迭代进程及竞争优势。
据悉,公司柔性触觉传感技术迭代路线已从G1迭代至G4,从基础的平面感知能力起步,逐步迭代升级至三维力全柔性传感,最终演进为面向大规模数据采集场景的完整终端产品。
灵巧手触觉方案与数采手套具备技术同源性,两者均需要实现三维力感知,同时满足曲面柔性适配的基础要求。但二者的侧重点存在明显差异,灵巧手触觉主要服务本体的闭环实时控制;数采手套服务于生产数据,更加看重多台设备之间的批次一致性、长时间连续采集的信号稳定性以及标准化的数据输出能力,对自动化标定能力要求更高。公司在灵巧手触觉传感积累的量产、质控经验,可以直接复用至数采手套业务。
就公司数采手套的竞争优势,福莱新材方面认为主要体现在触觉、位姿、系统三个维度。
第一,触觉层面,数据测得准、一致性强。公司自研传感材料,对压力、剪切力均做标定,信号灵敏低噪;每只手套配备专属标定文件,支持一键归零,感知点位和区域可根据任务需求定制;依托卷对卷产线搭配自研标定设备,具备稳定量产能力。对于需要开展数万小时大规模采集的客户,多设备之间的数据一致性,比单只手套的极限参数性能更为关键。
第二,位姿层面,方案稳定、部署便捷。采用IMU独立测量,不需要外部发射基站,不受发射器工作范围约束,采集空间不受限制。同时,整机轻量化,成本可控,便于规模化落地。
第三,系统层面,方案完整、接口开放。产品既可以独立使用,也能够对接第三方手部追踪设备;支持CSV文件导出、TCP实时数据流输出,适配下游不同研发框架,方便客户开展数据处理与模型训练。
(来源:上海证券报 编辑:张明艳)