机器人也能在酒店收衣、洗衣、送衣?大晓机器人首次展示“双脑协同”酒店服务
来源:上观新闻
从客房取衣,穿过走廊送到洗衣房,打开洗衣机、放入衣物,再烘干、装篮、送回客房——这套看似日常的酒店洗衣服务,对机器人来说却涉及认路、操作设备、搬运衣物和多步骤任务配合。大晓机器人近日将“双脑协同”架构带入上海徐汇区的一家酒店洗衣场景,首次集中展示世界模型、通用模型与具身智能RSI(递归自我改进)的协同应用。
先建一座“能动手”的数字酒店
机器人要在真实酒店干活,先得熟悉环境。大晓机器人利用开悟世界模型体系中的Mundo世界模型,根据房间、走廊、电梯和洗衣房的图片,重建出一个三维数字酒店。这个数字场景不仅能看、能走,还能“动手”:洗衣机、烘干机、衣篮等物体被纳入其中,物体的质量、摩擦等物理属性也参与计算,移动、接触和碰撞可通过物理引擎模拟。
这样一来,机器人可以在数字酒店里反复练习:从客房出发去洗衣房,在走廊、电梯口和狭窄区域规划路线;练习取衣、搬衣篮、开门、放衣、关门、按键、转移衣物等动作。文中称,这条“Real2Sim2Real”训练链路,让机器人在贴近真实的环境中练习和优化,再回到真实验证。
通用模型先“探路”,机器人再高效复用
酒店洗衣要求机器人理解复杂环境、规划长流程,还要完成抓篮子、取衣物、按按钮等精细操作。大晓机器人发挥GPT-Astra等通用模型的任务理解、推理和技能生成能力,让模型先探索有效做法,再把做法固化为机器人可高效执行的技能。
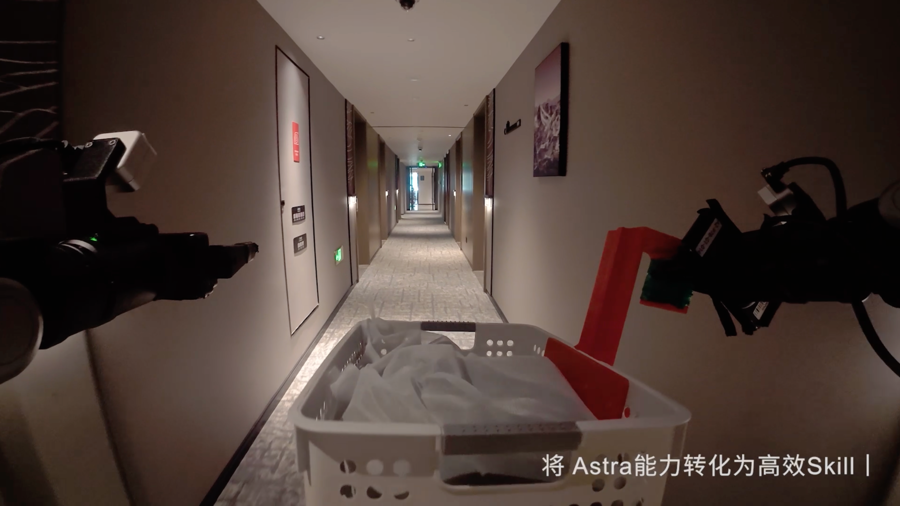
文中给出一个对比:第一次现场决策测试中,尚未接入Harness时,Astra首次完成某一新操作耗时30分15.64秒;将有效做法沉淀为技能后,机器人一轮执行耗时18.648秒,约提速97倍。团队还研发BotAgent,把洗衣场景训练的53个原子动作组织为导航到房间、取篮子、前往洗衣区等14个高层语义步骤,并可组合成超过200种场景动作,协调机器人、洗衣机、烘干机和暂存位等资源。
真机反馈让技能持续改进
机器人到了真实环境,还会遇到遮挡、定位偏差、衣物形变等问题。大晓机器人专为具身智能打造的RSI策略,让机器人根据真实任务中的观测、动作和物理反馈持续改进技能。例如,抓篮子时腕部相机离目标太近、标签易被遮挡,就改用头部相机并优化观察规则;烘干机取衣时裤腿仍拖在筒内,就调整抬起高度和指尖角度;按设备按钮时先验证识别和定位,发现位姿数据过期便拒绝按压。
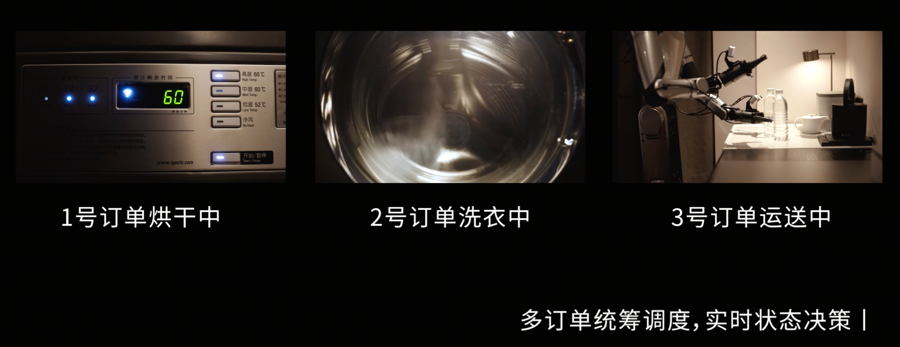
据介绍,烘干机取衣技能约57小时完成165轮真机实验,形成37条改进提议和约80个版本,场景逐步扩展到牛仔裤、洗衣袋及混合衣物;后期单轮用时170至210秒,牛仔裤留在筒内的比例从平均48%降至32%,最好一次为19%。
从一间客房到一条完整服务流程,这次实践显示,机器人先在数字环境中训练,再进入真实酒店连续服务,并通过Astra与RSI持续改进。当场景能被重建、交互能被计算、策略能被反复训练,机器人就有机会从完成单个动作,走向承担完整工作。
(来源:上观新闻 编辑:张明艳)